- Hochschule Trier
- Campus wählen
- Quicklinks
-
- English

Projektarbeit oder Abschlussarbeit · Bachelor oder Master · Start jederzeit
Umfang je nach Rolle und Abschluss individuell anpassbar
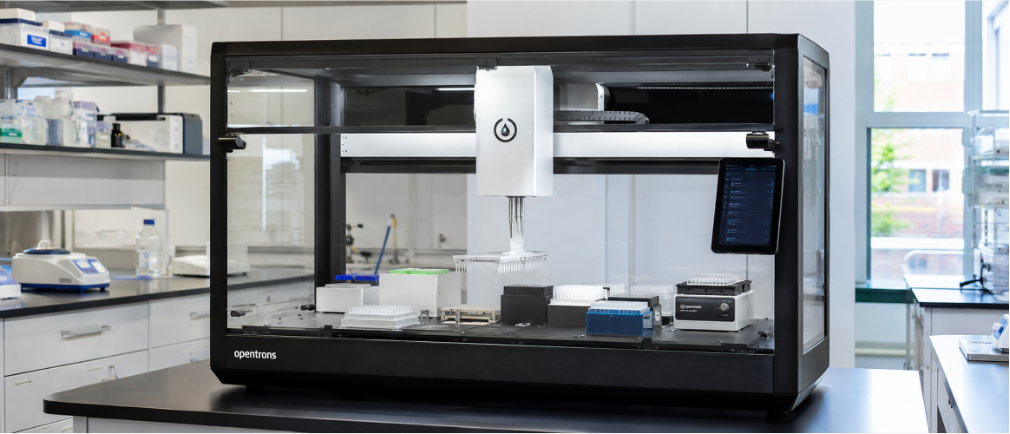
Mit dem Opentrons Flex kommt ein moderner Liquid-Handler in unser Labor. Du nimmst 1-Kanal- und 8-Kanal-Pipette, Heater-Shaker und Gripper in Betrieb und testest Liquid- und Plate-Handling. Anschließend entwickelst du Workflows mit OpentronsAI, Protocol Designer und Python API und validierst das System an einem automatisierten Bradford-Assay.
DAS MACHST DU
▪ Nimm den Opentrons Flex in Betrieb, kalibriere die Komponenten und teste 1-/8-Kanal-Pipettieren, Heater-Shaker sowie sicheren Plattentransfer mit dem Gripper.
▪ Implementiere und dokumentiere Workflows mit OpentronsAI, Protocol Designer und Python API und vergleiche die drei Entwicklungswege.
▪ Automatisiere einen Bradford-Assay mit Verdünnungsreihe und definierten Qualitätskriterien zur Validierung von Pipettier-, Misch- und Handlingfunktionen.
WAS DU MITBRINGST
▪ Bio-/Pharmatechnik, Verfahrenstechnik oder Angewandte Informatik & KI · ab ca. 4. Semester bzw. Master
▪ Laborgrundlagen und/oder Python sind hilfreich; Interesse an Liquid Handling und Laborautomation.
▪ Motivation, Neugier und eine selbständige Arbeitsweise.
Projektarbeit oder Abschlussarbeit · Bachelor oder Master · Start jederzeit
(Umfang je nach Rolle und Abschluss individuell anpassbar)
Neugierig? Melde dich:
Prof. Dr.-Ing. Florian Mohr · f.mohr[@]umwelt-campus[.]de
Henrik Schu · h.schu@umwelt-campus.de

Du kombinierst einen UR10e mit einer elektrisch ansteuerbaren Pipette und entwickelst daraus ein robotisches Liquid-Handling-System. Dafür analysierst du die Pipettenschnittstelle, baust die Kommunikation zum Roboter auf und entwickelst eine 3D-gedruckte Aufnahme. Anschließend automatisierst du erste Pipettierabläufe. Verdünnungsreihen und ein Bradford-Assay zeigen, wie genau und reproduzierbar das System arbeitet.
DAS MACHST DU
WAS DU MITBRINGST
Projektarbeit oder Abschlussarbeit · Bachelor oder Master · Start jederzeit (Umfang je nach Rolle und Abschluss individuell anpassbar)
Neugierig? Melde dich:
Prof. Dr.-Ing. Matthias Vette-Steinkamp · m.vette-steinkamp@umwelt-campus.de
Henrik Schu · h.schu@umwelt-campus.de

Ein Zauberer hat uns eine echte Bühnen-Requisite überlassen: mechanische Füße, die nach
dem klassischen “Zersäge”-Trick weiterzappeln sollen. Das Problem: Aktuell bewegen sich alle
Zehen gleichzeitig – und genau das verrät die Illusion. Deine Aufgabe ist es, die Füße konstruktiv
umzubauen und die Zehen einzeln anzusteuern, sodass eine natürliche Winkelbewegung
entsteht.
DAS MACHST DU
■ Du baust die vorhandenen mechanischen Füße per CAD so um, dass sich die Zehen einzeln und
unabhängig voneinander bewegen lassen.
■ Du entwickelst ein Ansteuerungskonzept aus Aktorik und Microcontroller, mit dem sich jeder Zeh
gezielt einzeln bewegen lässt.
■ Du bringst Mechanik und Steuerung zusammen, sodass eine realistische Winkel- und Abrollbewegung
des Fußes entsteht.
WAS DU MITBRINGST
■ Digitale Produktentwicklung – Maschinenbau (M.Eng.), Angewandte Naturwissenschaften und Technik
(B.Eng.) oder Angewandte Informatik und KI (B.Sc.), ab ca. 3. Semester
■ Sicherer Umgang mit CAD; erste Erfahrung mit Microcontrollern ist ein Plus, lässt sich aber im Projekt
erlernen
■ Motivation, Neugier und selbständige Arbeitsweise
Projektarbeit oder Abschlussarbeit · Bachelor oder Master · Start jederzeit
(Umfang je nach Rolle und Abschluss individuell anpassbar)
Neugierig? Melde dich:
Florian Mohr · f.mohr@umwelt-campus.de

Unser uLab Mobile von United Robotics Group kann autonom navigieren und mit seinem Roboterarm seine Umgebung manipulieren - doch geschlossene Türen begrenzen seinen Einsatz im Hochschulgebäude. Du entwickelst einen neuen Skill, mit dem der mobile Roboter Türen Schritt für Schritt selbstständig überwinden kann: zunächst offene Türen sicher passieren, danach Türen ohne Türschließer aktiv öffnen und schließlich auch Türen mit Türschließer bewältigen. Als nächste Challenge bringst du ihm bei, den Fahrstuhl zu bedienen, einzufahren und am Ziel wieder sicher auszufahren.
DAS MACHST DU
WAS DU MITBRINGST
Projektarbeit oder Abschlussarbeit · Bachelor oder Master · Start jederzeit (Umfang je nach Rolle und Abschluss individuell anpassbar)
Neugierig? Melde dich:
Prof. Dr.-Ing. Matthias Vette-Steinkamp · m.vette-steinkamp@umwelt-campus.de
Henrik Schu · h.schu@umwelt-campus.de

In unserem Labor steht ein Yaskawa Motoman SDA10F – ein industrieller Dual-Arm-Roboter mit zwei siebenachsigen Armen, der wegen seiner alten Schnittstellen heute kaum genutzt wird. Du bringst ihn zurück in die moderne Robotik-Welt: Entwickle eine ROS-Schnittstelle, über die sich der reale Roboter wieder aus einer aktuellen Softwareumgebung ansteuern lässt. Zum Abschluss setzt du einen kompakten Demo-Workflow um und legst damit die Grundlage für spätere Anwendungen – etwa in der Lab Automation.
DAS MACHST DU
WAS DU MITBRINGST
Projektarbeit oder Abschlussarbeit · Bachelor oder Master · Start jederzeit (Umfang je nach Rolle und Abschluss individuell anpassbar)
Neugierig? Melde dich:
Prof. Dr.-Ing. Matthias Vette-Steinkamp · m.vette-steinkamp@umwelt-campus.de
Henrik Schu · h.schu@umwelt-campus.de

Draußen springt ein ferngesteuerter Offroad-Buggy über Wurzeln und Schotter. Drinnen sitzt du im Motion-Simulator, lenkst ihn mit Lenkrad und Pedalen und siehst durch seine Kamera. Ein Bewegungssensor im Fahrzeug funkt seine Beschleunigungen an dein Rig – und du spürst im Sitz, was das Auto draußen erlebt.
DAS MACHST DU
▪ Einen Bewegungssensor im Fahrzeug auslesen und seine Daten per Funk an den PC übertragen.
▪ Die Rohdaten filtern, skalieren und auf den Motion-Simulator legen.
▪ Im Gelände testen, Latenzen messen und das Fahrgefühl Schritt für Schritt abstimmen.
WAS DU MITBRINGST
▪ Angewandte Informatik & KI oder Naturwissenschaften und Technik – ab dem 3. Semester
▪ Erste Programmiererfahrung (C/C++ oder Python); Elektronik-Basteln von Vorteil
▪ Vor allem: Motivation, Neugier und eine selbständige Arbeitsweise
Neugierig? Melde dich:
Alex Bauer · ale.bauer@umwelt-campus.de

LoRaWAN, NB-IoT oder 5G: Welche Funktechnologie eignet sich am besten für unterschiedliche IoT-Anwendungen? In diesem Projekt entwickelst du eine reproduzierbare Messmethodik und untersuchst die Technologien unter realistischen Bedingungen. Dabei vergleichst du Energiebedarf, Latenz, Datendurchsatz und Zuverlässigkeit und leitest daraus praktische Empfehlungen für zukünftige IoT-Systeme ab.
DAS MACHST DU
▪ Du planst reproduzierbare Messkampagnen und definierst geeignete Anwendungsszenarien und Bewertungsmetriken.
▪ Du baust Testnetze für LoRaWAN, NB-IoT und 5G auf und führst Kommunikations- und Energiemessungen durch.
▪ Du wertest die Messdaten statistisch aus, vergleichst die Funktechnologien und leitest praktische Empfehlungen ab.
WAS DU MITBRINGST
▪ Informatik oder ein verwandter technischer Studiengang · ab dem 3. Semester
▪ Interesse an IoT, Funknetzen, Programmierung und Datenanalyse
▪ Strukturierte und selbstständige Arbeitsweise · Programmierkenntnisse.
Neugierig? Melde dich:
David Junk, M.Sc. · Da.Junk[@]umwelt-campus[.]de
Prof. Dr.-Ing. Florian Mohr · F.Mohr@umwelt-campus.de

Zwanzig Jahre lang hat SEO bestimmt, wie Webseiten geschrieben werden. Inzwischen fragen immer mehr Menschen nicht mehr Google, sondern eine KI – und die liest Inhalte völlig anders. Daraus entsteht ein neues Feld: AI Content Optimization. Du entwickelst das Rahmenwerk dafür, damit LLMs, RAG-Pipelines und KI-Agenten Webinhalte zuverlässig verarbeiten.
DAS MACHST DU
▪ Du analysierst Webinhalte auf ihre KI-Verarbeitbarkeit – Struktur, Semantik, Metadaten – und sichtest die Literatur zu LLM-Retrieval.
▪ Du entwickelst daraus einen AICO-Kriterienkatalog als Gegenstück zu den SEO-Best-Practices.
▪ Du erprobst das Framework an Hochschul-Webseiten und schreibst einen Leitfaden mit Handlungsempfehlungen.
WAS DU MITBRINGST
▪ Angewandte Informatik und KI (B.Sc. / M.Sc.) oder Umwelt- und Betriebswirtschaft, ab dem 3. Semester
▪ HTML und strukturierte Daten; NLP-Grundlagen von Vorteil
▪ Motivation, Neugier und eine selbständige Arbeitsweise
Neugierig? Melde dich:
Prof. Dr.-Ing. Florian Mohr · F.Mohr@umwelt-campus.de

Schulabgängerinnen und Schulabgänger kennen ihre Stärken meist nur vage – ein Test mit zwanzig Ankreuzfragen ändert daran wenig. Du entwickelst einen KI-Chatbot, der stattdessen ein echtes Gespräch führt: vertiefende Fragen zu Interessen, Erfahrungen und Werten – technorealistisch, ohne KI-Euphorie. Am Ende empfiehlt das System passende Studiengänge und begründet jede Empfehlung transparent.
DAS MACHST DU
▪ Du recherchierst Studienberatungsmodelle und technorealistische KI-Ansätze und entwickelst daraus einen adaptiven Interviewleitfaden.
▪ Du implementierst den Chatbot als Web-App mit Python, LLM-API und RAG-Architektur.
▪ Du baust die Wissensbasis zu den Studiengängen am Umwelt-Campus auf und evaluierst sie in Testinterviews.
WAS DU MITBRINGST
▪ Angewandte Informatik und KI (B.Sc.) oder Angewandte Informatik (M.Sc.), ab dem 3. Semester
▪ Python-Grundkenntnisse, Interesse an NLP und Bildungstechnologie
▪ Motivation, Neugier und eine selbständige Arbeitsweise
Neugierig? Melde dich:
Prof. Dr.-Ing. Florian Mohr · F.Mohr@umwelt-campus.de

Jahrelang wurden Webseiten für Google optimiert. Jetzt beantworten KI-Systeme wie Perplexity die Fragen direkt – und bevorzugen Texte, die dicht an Information und arm an Marketing-Ballast sind. Genau dafür baust du eine Pipeline: Sie liest eine Webseite aus, bewertet ihre Texte auf KI-Lesbarkeit und schreibt sie automatisch um – ohne dass ein Fakt verloren geht.
DAS MACHST DU
▪ Du entwickelst einen Crawler, der die Inhalte einer bestehenden Webseite sauber in einzelne Textbausteine zerlegt.
▪ Du baust ein Bewertungsmodul, das per Prompt-Engineering misst, wie informationsdicht und „KI-lesbar“ ein Text wirklich ist.
▪ Du setzt eine Pipeline auf, die Werbetexte in strukturierte Formate umschreibt, und führst alles in einem Dashboard zusammen.
WAS DU MITBRINGST
▪ Angewandte Informatik & KI (B.Sc.) oder Angewandte Informatik (M.Sc.) – ab dem 3. Semester
▪ Solides Python; Web-Scraping und LLM-Frameworks (LangChain, Ollama) von Vorteil
▪ Vor allem: Motivation, Neugier und eine selbständige Arbeitsweise
Neugierig? Melde dich:
Prof. Dr.-Ing. Florian Mohr · f.mohr@umwelt-campus.de

Ein Bewegungssensor liefert zunächst nur rohe Zahlenreihen; erst ein Modell macht daraus erkennbare Muster. In diesem Projekt läuft dieses Modell direkt auf einem ESP32 – einem Mikrocontroller mit wenigen Kilobyte Speicher. Anschließend verbessern mehrere Geräte das Modell gemeinsam: Sie tauschen nur Modellparameter aus, die Rohdaten bleiben lokal.
DAS MACHST DU
▪ Du erfasst IMU-Sensordaten und bereitest sie als saubere, gelabelte Zeitreihen auf.
▪ Du trainierst kompakte 1D-CNN-Modelle und evaluierst, wie sich die Modellgröße auf die Genauigkeit auswirkt.
▪ Du bringst die Modelle auf den ESP32 und erprobst Federated Learning über mehrere Geräte.
WAS DU MITBRINGST
▪ Angewandte Informatik & KI, Umwelt- & Wirtschafts- oder Medieninformatik – ab 4. Semester
▪ Python & Machine Learning; Interesse an Embedded Systems und Sensorik
▪ Vor allem: Motivation, Neugier und eine selbständige Arbeitsweise
Neugierig? Melde dich:
Prof. Dr.-Ing. Florian Mohr · f.mohr@umwelt-campus.de
Paul Rübenich M. Sc. · p.ruebenich@umwelt-campus.de

KI-Assistenten schlagen nach, bevor sie antworten – in einer Vektordatenbank voller Textschnipsel. Was aber, wenn diese Schnipsel aus Werbetexten bestehen statt aus Fakten? Bisher weiß niemand genau, ab wann ein Modell anfängt, Dinge zu erfinden. Du baust den Prüfstand dafür – und lieferst am Ende Zahlen statt Bauchgefühl.
DAS MACHST DU
▪ Du baust eine lokale Testumgebung aus Vektordatenbank (ChromaDB oder Qdrant) und RAG-Pipeline auf.
▪ Du kuratierst Textpaare – einmal werblich, einmal strukturiert – und einen Fragenkatalog mit belegbaren Antworten.
▪ Du misst mit RAGAS über mehrere Modellgrößen, wie gut gefunden und wie treu geantwortet wird, und wertest das statistisch aus.
WAS DU MITBRINGST
▪ Angewandte Informatik & KI (B.Sc.) oder Angewandte Informatik (M.Sc.) – ab dem 4. Semester
▪ Solides Python; Grundlagen zu NLP und Vektordatenbanken von Vorteil
▪ Vor allem: Motivation, Neugier und eine selbständige Arbeitsweise
Neugierig? Melde dich:
Prof. Dr.-Ing. Florian Mohr · f.mohr@umwelt-campus.de

Wie hart ist ein Rasen wirklich? In diesem Projekt entwickelst du ein kompaktes Impact-Messsystem mit MEMS-Sensor und ESP32. Aus den Messsignalen werden Kennwerte abgeleitet, um die Rasenhärte objektiv zu bewerten.
DAS MACHST DU
▪ Du entwickelst und programmierst ein kompaktes Impact-Messsystem mit MEMS-Beschleunigungssensor und ESP32.
▪ Du planst reproduzierbare Messreihen und untersuchst die Reaktion unterschiedlicher Rasenflächen auf einen definierten Aufprall.
▪ Du analysierst und visualisierst die aufgenommenen Messsignale und leitest geeignete Kennwerte zur objektiven Bewertung der Rasenhärte ab.
WAS DU MITBRINGST
▪ Du studierst Informatik, Maschinenbau oder einen verwandten technischen Studiengang und befindest dich mindestens im 3. Semester.
▪ Du interessierst dich für Sensorik, Mikrocontroller, Embedded Systems und die Auswertung technischer Messdaten. Erste Programmierkenntnisse, beispielsweise in C/C++, Arduino oder Python, sind von Vorteil.
▪ Du arbeitest strukturiert und selbstständig, hast Freude an praktischer Entwicklungsarbeit und möchtest eigene Ideen in das Projekt einbringen.
Neugierig? Melde dich:
David Junk, M.Sc. · Da.Junk@umwelt-campus.de
Prof. Dr.-Ing. Florian Mohr · F.Mohr@umwelt-campus.de

Wie stark ist der Boden unter einer Rasenfläche verdichtet? In diesem Projekt entwickelst du ein kostengünstiges Mini-Penetrometer, das den Eindringwiderstand in unterschiedlichen Bodentiefen misst. Ein Kraftsensor, eine Tiefenerfassung und ein ESP32 liefern die Daten, aus denen Verdichtungsschichten im Wurzelraum sichtbar gemacht werden.
DAS MACHST DU
▪ Du entwickelst und konstruierst ein kompaktes Mini-Penetrometer mit Kegelspitze, Kraftsensor, Tiefenerfassung und ESP32.
▪ Du programmierst die Erfassung und Speicherung von Kraft-, Tiefen- und optionalen Neigungsdaten.
▪ Du führst Messreihen auf Rasenflächen durch und analysierst die entstehenden Kraft-Tiefe-Profile..
WAS DU MITBRINGST
▪ Du studierst Informatik, Maschinenbau oder einen verwandten technischen Studiengang und befindest dich mindestens im 3. Semester.
▪ Interesse an Sensorik, Mikrocontrollern, Konstruktion oder Messdatenanalyse.
▪ Erste Programmierkenntnisse von Vorteil · Motivation und selbstständige Arbeitsweise.
Neugierig? Melde dich:
David Junk, M.Sc. · Da.Junk@umwelt-campus.de
Prof. Dr.-Ing. Florian Mohr · F.Mohr@umwelt-campus.de

Welcher Studiengang passt zu mir? Beantwortet wird diese Frage meist mit einem Blick in eine Broschüre. Du baust die Alternative: eine Plattform, auf der Studieninteressierte per Swipe durch echte Karrierewege von Umwelt-Campus-Alumni stöbern und daraus passende Studiengänge vorgeschlagen bekommen. Ein KI-Chatbot beantwortet Fragen zu Inhalten, Zulassung und Campusleben.
DAS MACHST DU
▪ Du konzipierst die Plattform und entwickelst die Matching-Logik dahinter – kollaboratives Filtern und LLM-Embeddings.
▪ Du baust eine strukturierte Alumni-Datenbank auf, in der Karrierewege vergleichbar werden.
▪ Du integrierst einen KI-Chatbot (LLM mit RAG) und prüfst die Vorschläge in einer Pilotstudie.
WAS DU MITBRINGST
▪ Angewandte Informatik und KI (B.Sc.) oder Angewandte Informatik (M.Sc.), ab dem 3. Semester
▪ Web- oder App-Entwicklung; Grundkenntnisse in Machine Learning oder NLP von Vorteil
▪ Motivation, Neugier und eine selbständige Arbeitsweise
Neugierig? Melde dich:
Prof. Dr.-Ing. Florian Mohr · F.Mohr@umwelt-campus.de

Unsere Labore stecken voller spannender Demonstratoren – bisher nur vor Ort erlebbar. Mit 360°-Aufnahmen und Infolayern machst du sie digital zugänglich, auch für KMU aus der Ferne.
DAS MACHST DU
▪ 360°-Aufnahmen aller Demonstratoren erstellen und zu einem digitalen Rundgang verbinden.
▪ Für jeden Demonstrator einen digitalen Infolayer mit Kerndaten hinterlegen.
▪ Ergebnisse in eine online zugängliche Plattform für Schulungen einbinden.
WAS DU MITBRINGST
▪ Angewandte Informatik & KI oder Naturwissenschaften/Technik
▪ Interesse an 360°-/Videotechnik
▪ Vor allem: Motivation, Neugier und eine selbständige Arbeitsweise
Neugierig? Melde dich:
Sara Respondek · s.respondek@umwelt-campus.de

Klassische Infoveranstaltungen reichen oft nicht, damit Nachhaltigkeitswissen in KMU wirklich ankommt. Du entwickelst ein modulares Schulungskonzept, arbeitest ein Modul komplett aus und testest es mit einer echten Gruppe. Dein Konzept bindet die GreenFab-Demonstratoren ein.
DAS MACHST DU
▪ Modulares Schulungskonzept für nachhaltige Produktion in KMU entwickeln.
▪ Ein ausgewähltes Modul vollständig ausarbeiten und Lernziele festlegen.
▪ Schulung mit einer Testgruppe durchführen und Konzept weiterentwickeln.
WAS DU MITBRINGST
▪ BWL, Personalentwicklung oder Wirtschaftspädagogik
▪ Interesse an Erwachsenenbildung und didaktischen Methoden
▪ Vor allem: Motivation, Neugier und eine selbständige Arbeitsweise
Neugierig? Melde dich:
Sara Respondek ·s.respondek@umwelt-campus.de

PV-Anlage, Wärmepumpe, Speicher – jede für sich bekannt. Du setzt ein bestehendes Konzept für einen Sektorkopplung-Demonstrator digital um und findest die Verknüpfungen mit dem größten Nutzen. Am Ende steht ein Demonstrator für PAE-e-green.
DAS MACHST DU
▪ Bestehendes Konzept eines Sektorkopplung-Demonstrators digital umsetzen.
▪ Sektorverknüpfungen wie PV-Anlage und Wärmepumpe auf ihren Nutzen untersuchen.
▪ Demonstrator so gestalten, dass Unternehmen ihn individuell nutzen können.
WAS DU MITBRINGST
▪ Erneuerbare Energien oder Naturwissenschaften/Technik
▪ Grundkenntnisse in Energietechnik (PV, Wärmepumpe) von Vorteil
▪ Vor allem: Motivation, Neugier und eine selbständige Arbeitsweise
Neugierig? Melde dich:
Sara Respondek ·s.respondek@umwelt-campus.de

Viele KMU haben Ideen für mehr Energie- und Ressourceneffizienz – doch es fehlen belastbare Zahlen zu Kosten und Nutzen. Du entwickelst einen Workshop, mit dem Unternehmen daraus einen strukturierten Business Case bauen, und testest ihn live. Dein Ergebnis fließt ins INTERREG-Projekt GreenFab ein.
DAS MACHST DU
▪ Praxisnahes Workshopformat entwickeln: von der Maßnahmenidee zum Business Case.
▪ Bewertungs- und Berechnungsvorlage für Kosten und Wirtschaftlichkeit erstellen.
▪ Workshop mit einem Unternehmen pilotieren und Ergebnisse auswerten.
WAS DU MITBRINGST
▪ BWL, Wirtschaftsingenieurwesen oder Nachhaltigkeitsmanagement
▪ Interesse an Investitionsrechnung/Controlling und Workshopmoderation
▪ Vor allem: Motivation, Neugier und eine selbständige Arbeitsweise
Neugierig? Melde dich:
Sara Respondek · s.respondek@umwelt-campus.de

Wie wird die BIT-Website zur Quelle für KI-Antworten? Untersuche mit Generative Engine Optimization (GEO), wie Webinhalte für generative Suchsysteme auffindbar werden. Entwickle fundierte Leitlinien und teste sie direkt an der BIT-Website.
DAS MACHST DU
▪ Du recherchierst GEO-Literatur und leitest Best Practices für Webseiten ab.
▪ Du setzt die Leitlinien an der BIT-Website in unterschiedlich optimierten Seitenvarianten um.
▪ Du vergleichst die Varianten mit einem einfachen RAG-System, das Seiten findet und daraus KI-Antworten erstellt.
WAS DU MITBRINGST
▪ Studium im Bereich Informatik
▪ Grundkenntnisse in Webtechnologien und Programmierung, z. B. Python
▪ Motivation, Neugier und selbständige Arbeitsweise
Neugierig? Melde dich:
Jonas Scheffler · j.scheffler@umwelt-campus.de

Erst die Schrauben, dann der Deckel: Erkennt KI die richtige Reihenfolge? Du baust eine virtuelle EV-Batterie-Demontage in Isaac Sim. Ein großes Sprachmodell (LLM) erhält Zugriff auf die Szene und Wissen über Bauteile und Verbindungen. Teste, ob es die richtigen Schritte ausführt.
DAS MACHST DU
▪ Du modellierst eine vereinfachte EV-Batterie, einen passenden Roboter und Demontagewerkzeuge in Isaac Sim.
▪ Du machst die Szene über einen geeigneten MCP-Server für ein LLM bedienbar und lieferst Zustandsrückmeldungen.
▪ Du gibst dem LLM die Produkttopologie und bewertest Tool Calls, Reihenfolge und Demontageerfolg.
WAS DU MITBRINGST
▪ Alle Studiengänge im Bereich Informatik und Maschinenbau.
▪ Python-Grundkenntnisse; Interesse an Robotik und 3D-Simulation.
▪ Motivation, Neugier und eine selbständige Arbeitsweise.
Neugierig? Melde dich:
Jonas Scheffler | j.scheffler@umwelt-campus.de

Im Verbundprojekt OptiGrip setzt eine Software Robotergreifer automatisch aus Katalogmodulen zusammen – bisher nur starr. Für zu unterschiedliche Werkstücke reicht das nicht. Hier setzt du an: Arme mit rekonfigurierbaren Gelenken, die sich an neue Geometrien anpassen und trotzdem in den Baukasten passen. Am Ende steht ein bewertetes Vorzugskonzept.
DAS MACHST DU
▪ Du klärst Anforderungen und Schnittstellen und sichtest den Stand der Technik.
▪ Du entwickelst Lösungsvarianten im morphologischen Kasten und bewertest sie.
▪ Du arbeitest zwei Integrationskonzepte aus und empfiehlst ein Vorzugskonzept.
WAS DU MITBRINGST
▪ Digitale Produktentwicklung oder Angewandte Naturwissenschaften, ab 4. Semester
▪ Konstruktionsmethodik und sicherer Umgang mit CAD; Robotik-Grundlagen von Vorteil
▪ Vor allem: Motivation, Neugier und eine selbständige Arbeitsweise
Neugierig? Melde dich:
Prof. Dr. Matthias Vette-Steinkamp · m.vette-steinkamp@umwelt-campus.de
Thomas Bartscherer · t.bartscherer@umwelt-campus.de

Wer regelmäßig viele Medikamente einnimmt, erhält sie oft schon vorsortiert nach Wochentag und Tageszeit – dafür müssen zuvor Millionen Tabletten aus ihren Original-Blistern gedrückt werden. Bei der Adler-Apotheke Rhaunen geschieht das bislang größtenteils von Hand: mühsam, monoton und schmerzhaft für die Fingerkuppen. Vorhandene Walzensysteme sind zu grob oder müssen für jedes Medikament einzeln umgerüstet werden. Du entwickelst dafür ein neues, flexibles Automatisierungskonzept – für einen europaweit rasant wachsenden Markt.
DAS MACHST DU
▪ Du analysierst gängige Blister- und Verpackungstypen und leitest Anforderungen für ein flexibles Entblisterungs-Konzept ab.
▪ Du entwickelst und konstruierst einen alternativen Mechanismus zum schonenden Lösen der Tabletten, jenseits klassischer Walzensysteme.
▪ Du baust einen Funktionsprototyp auf, testest ihn mit realen Medikamentenverpackungen und wertest Bruchrate, Durchsatz und Ergonomie aus.
WAS DU MITBRINGST
▪ Maschinenbau / Digitale Produktentwicklung – Maschinenbau (M.Eng.) oder Angewandte Naturwissenschaften und Technik (B.Eng.), ab dem 4. Semester
▪ Grundkenntnisse in Konstruktion/CAD; Elektronik- oder Steuerungskenntnisse von Vorteil
▪ Vor allem: Motivation, Neugier und eine selbständige Arbeitsweise
Neugierig? Melde dich:
Prof. Dr.-Ing. Matthias Vette-Steinkamp · m.vette-steinkamp@umwelt-campus.de

Im Verbundprojekt OptiGrip entstehen Robotergreifer mit adaptiven Armen, die ihre Gelenke zwischen zwei Werkstücken umkonfigurieren – ohne Werkstück, Anlage oder sich selbst zu berühren. Eine Umgebung, in der man das vorher prüft, fehlt bisher. Du baust sie: parametrische Kinematik, inverse Kinematik und ein Bahnplaner mit Kollisionsprüfung.
DAS MACHST DU
▪ Du bildest Werkstück, Anlage und Hindernisse als Simulationsszene ab.
▪ Du modellierst die Kinematik der Arme und planst kollisionsfreie Bahnen.
▪ Du validierst an Referenzszenen und weist Planungsrate und Zykluszeit nach.
WAS DU MITBRINGST
▪ Angewandte Informatik (M.Sc.) oder Digitale Produktentwicklung – Maschinenbau (M.Eng.)
▪ Robotik (Kinematik, Bahnplanung) und gute Python-Kenntnisse
▪ Vor allem: Motivation, Neugier und eine selbständige Arbeitsweise
Neugierig? Melde dich:
Prof. Dr. Matthias Vette-Steinkamp · m.vette-steinkamp@umwelt-campus.de
Thomas Bartscherer · t.bartscherer@umwelt-campus.de

Entgraten läuft überwiegend von Hand, obwohl Roboter, Bürsten und Laser es könnten. In einer Promotion an der Hochschule Trier entsteht eine Methodik, die aus den Qualitätsanforderungen eines Werkstücks automatisch die passende Prozesskette findet. Dafür fehlen Werkstücke mit vollständiger Prüfdokumentation – genau die konstruierst du.
DAS MACHST DU
▪ Du arbeitest dich in Gratarten, Entgratverfahren und deren Grenzen ein.
▪ Du konstruierst drei bis vier Referenzwerkstücke mit Toleranzen und Kantenangaben.
▪ Du legst die Schlüsselmerkmale fest und baust die passenden Prüfpläne auf.
WAS DU MITBRINGST
▪ Maschinenbau, Angewandte Naturwissenschaften und Technik o. Ä., ab 4. Semester
▪ Konstruktion und Technisches Zeichnen mit CAD; Fertigungs- und Messtechnik
▪ Vor allem: Motivation, Neugier und eine selbständige Arbeitsweise
Neugierig? Melde dich:
Prof. Dr. Matthias Vette-Steinkamp · m.vette-steinkamp@umwelt-campus.de
Thomas Bartscherer · t.bartscherer@umwelt-campus.de

Laborgeräte sprechen oft unterschiedliche Sprachen - von seriellen Schnittstellen bis zu proprietären APIs. SiLA 2 schafft dafür eine standardisierte Kommunikationsschicht. Du entwickelst auf einem Raspberry Pi eine moderne SiLA Box, die ein vorhandenes Laborgerät über seine native Schnittstelle anbindet und als SiLA Server im Netzwerk verfügbar macht. So entsteht ein wiederverwendbarer Gateway-Demonstrator für die Integration weiterer Geräte.
DAS MACHST DU
▪ Analysiere SiLA 2 und das bestehende SiLA-Box-Konzept und setze auf einem aktuellen Raspberry Pi eine robuste Umgebung für SiLA Server, Netzwerkkommunikation und Geräteanbindung auf.
▪ Binde ein reales Laborgerät über USB, Serial oder Ethernet an und implementiere bzw. integriere einen passenden SiLA Server, der die Gerätefunktionen standardisiert bereitstellt.
▪ Demonstriere Plug & Play mit einem SiLA Client: Gerät erkennen, verbinden, Funktionen ausführen und Status oder Messwerte übertragen - inklusive einer kurzen Dokumentation für die Wiederverwendung.
WAS DU MITBRINGST
▪ Angewandte Informatik & KI / Angewandte Informatik / Bio-, Pharma- und Prozesstechnik · ab ca. 4. Semester bzw. Master
▪ Python, Linux und Netzwerke hilfreich; Raspberry Pi, APIs oder Laborautomation sind ein Plus.
▪ Motivation, Neugier und eine selbständige Arbeitsweise.
Neugierig? Melde dich:
Prof. Dr.-Ing. Matthias Vette-Steinkamp · m.vette-steinkamp@umwelt-campus.de
Henrik Schu · h.schu@umwelt-campus.de

Parallelgreifer sind robust, aber beim Manipulieren im Griff schnell am Limit. Die Open-Source Cartesian Hand des General Robotics Lab kombiniert zwei unabhängig ansteuerbare Greifer mit verschiebbaren Fingerspitzen und sieben linearen Achsen. Du setzt den Greifer nach, bindest ihn an einen UR5e oder UR10e an und entwickelst erste Manipulations-Skills. So entsteht eine vielseitige Plattform für Aufgaben wie Verschlüsse öffnen, Pipetten bedienen oder Objekte im Griff bewegen.
DAS MACHST DU
▪ Analysiere die Open-Source-Konstruktion, fertige die 3D-gedruckten Teile und baue Mechanik, Aktoren und Elektronik zu einer funktionsfähigen Cartesian Hand auf.
▪ Entwickle die Schnittstelle für UR5e bzw. UR10e und integriere die Ansteuerung der sieben linearen Greiferachsen in den Roboterworkflow.
▪ Implementiere und teste 2–3 Manipulations-Skills - z. B. Verschlüsse öffnen, eine Pipette betätigen oder Objekte im Griff verschieben und drehen.
WAS DU MITBRINGST
▪ Maschinenbau / Digitale Produktentwicklung / Angewandte Informatik & KI · ab ca. 4. Semester bzw. Master
▪ CAD, 3D-Druck und Programmierung hilfreich; Erfahrung mit Robotik, Elektronik oder Universal Robots ist ein Plus.
▪ Motivation, Neugier und eine selbständige Arbeitsweise.
Neugierig? Melde dich:
Prof. Dr.-Ing. Matthias Vette-Steinkamp · m.vette-steinkamp@umwelt-campus.de
Henrik Schu · h.schu@umwelt-campus.de
Sie verlassen die offizielle Website der Hochschule Trier


